


All Terrain Intelligent Crawler Robot
Model: MDAGV-PD01

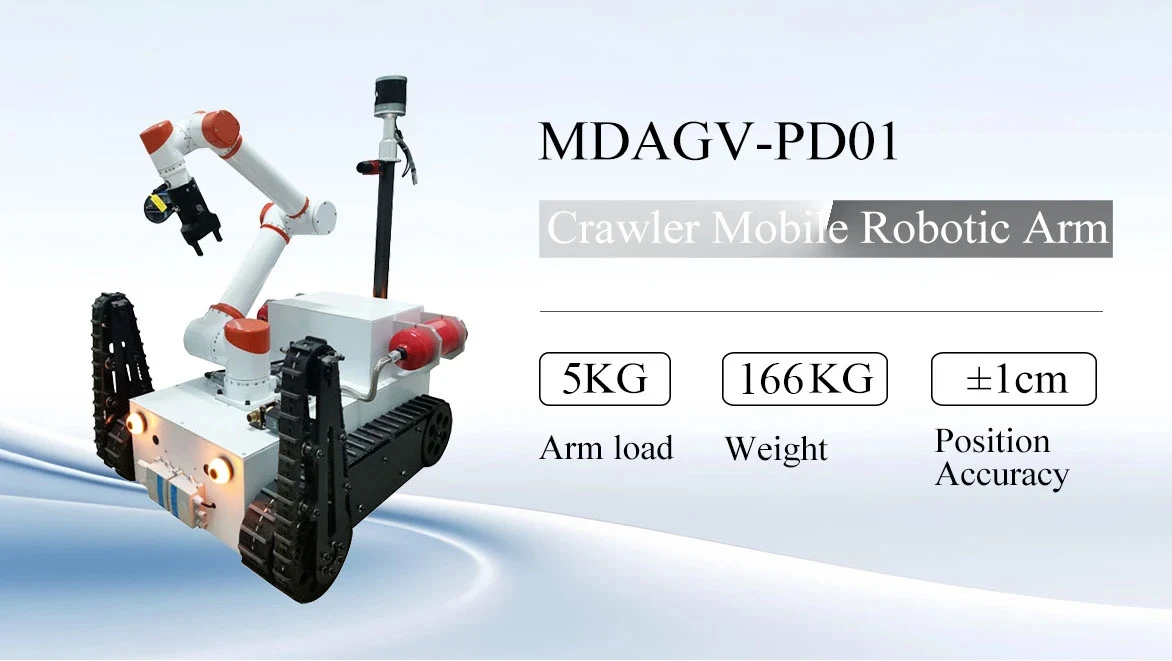
Díky neustálému vývoji technologie robotů poskytuje All Terrain Intelligent Crawler Robot více možností pro venkovní mobilitu a vývoj robotů ve složitých prostředích.
Za prvé, pásový podvozek poskytuje základ pro pohyb robota ve venkovním prostředí a na nerovném terénu. Jeho pásová struktura je vhodná pro scénáře aplikací, které vyžadují zohlednění podmínek na zemi a překážek, a může poskytnout mobilní platformu pro výzkum terénu, experimenty s roboty a přizpůsobené projekty. Na základě různých prostředí použití lze dále vyhodnotit použitelnost podvozku kombinací skutečných terénních charakteristik a požadavků projektu.
Za druhé, flexibilní funkční rozšíření poskytuje více prostoru pro vývoj robotického systému. Na základě konkrétních požadavků projektu lze provést další hodnocení integračních řešení pro laserové senzory a další funkční moduly a provést přizpůsobený vývoj v oblasti vnímání prostředí, funkcí souvisejících s navigací nebo jiných požadavků aplikace. Díky kombinaci skutečné konfigurace systému plánování úkolů lze tuto platformu použít pro výuku robotů, vědecké výzkumné experimenty a vývoj prototypů, což poskytuje základ pro zkoumání aplikací mobilních robotů v různých směrech.
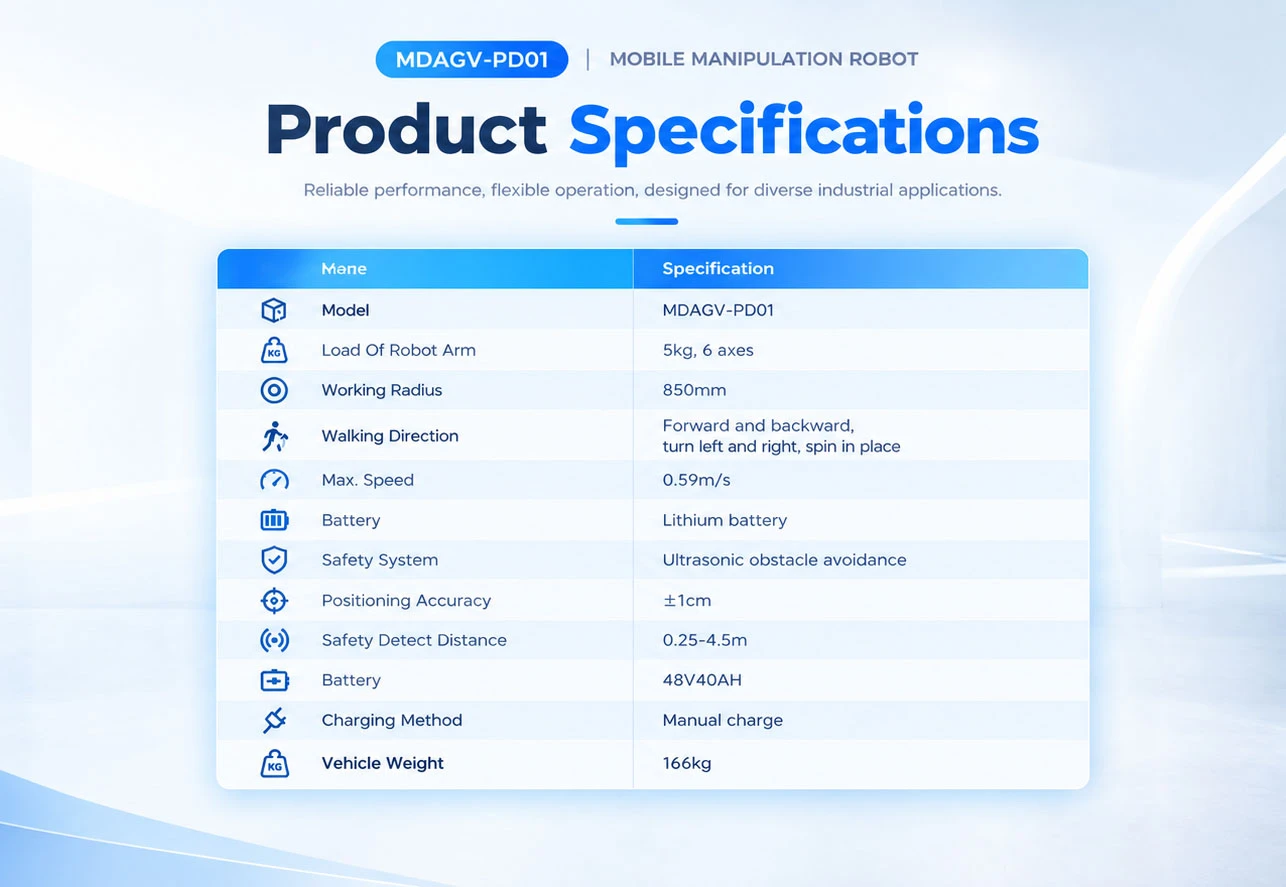
Specifikace
|
Jméno |
Specifikace |
|
Model |
MDAGV-PD01 |
|
Rozměry |
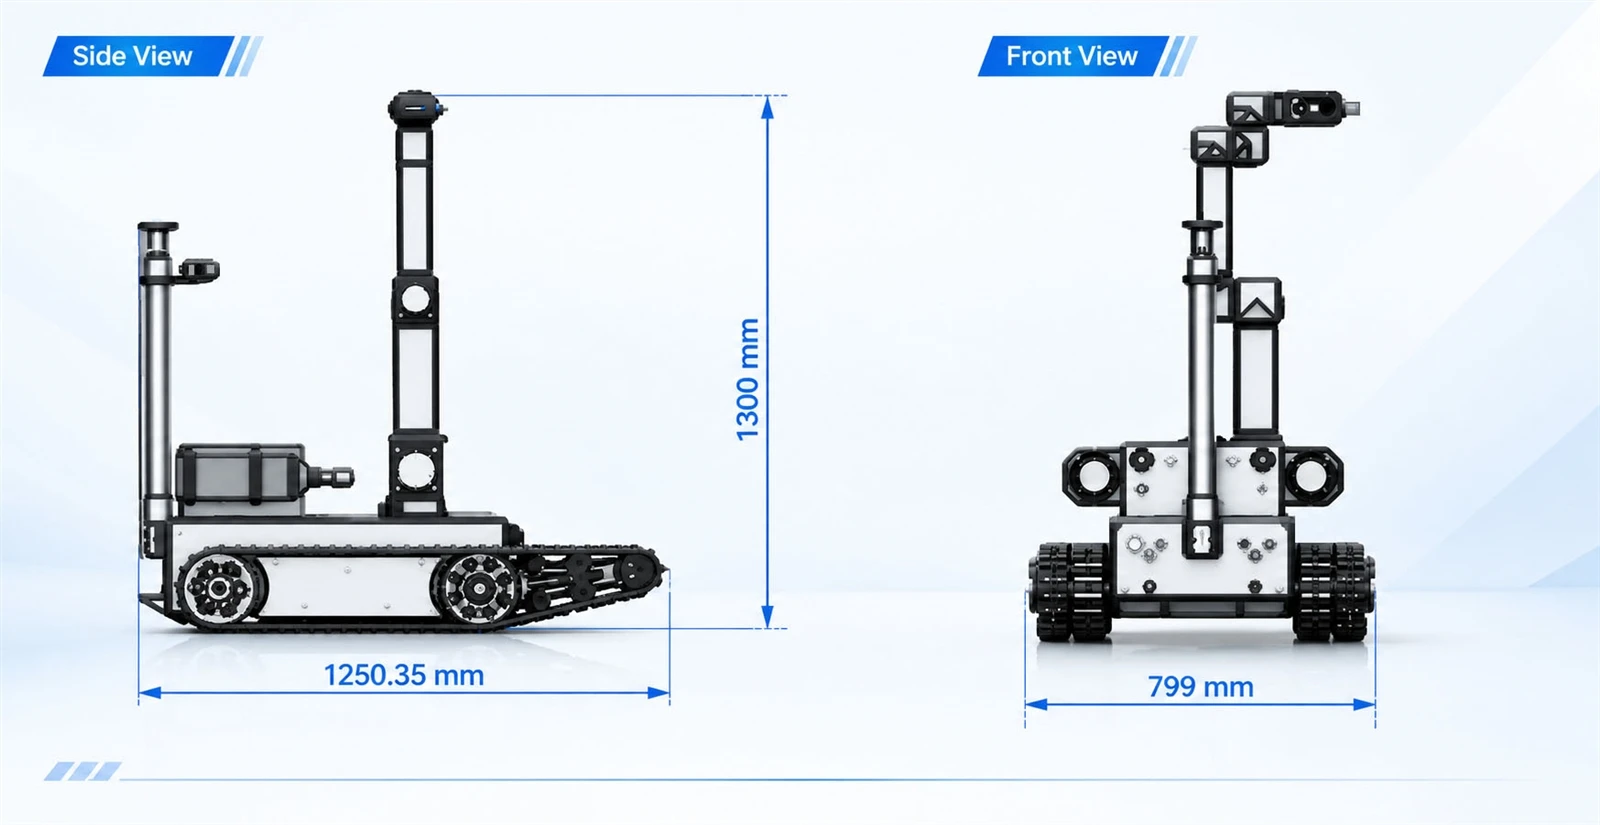
L1250*Š799*V1300(mm) |
|
Metoda navigace |
Laserová navigace/dálkové ovládání |
|
Robotické rameno |
6 axes |
|
Směr chůze |
Vpřed a vzad, otočte se doleva a doprava |
|
Max. Rychlost |
0.59m/s |
|
Baterie |
Lithiová baterie |
|
Bezpečnostní systém |
Ultrazvuk;Laserový senzor |
|
Bezpečnostní detekční vzdálenost |
0,25–4,5 m (volitelné) |
|
Způsob nabíjení |
Manuální nabíjení |
funkce
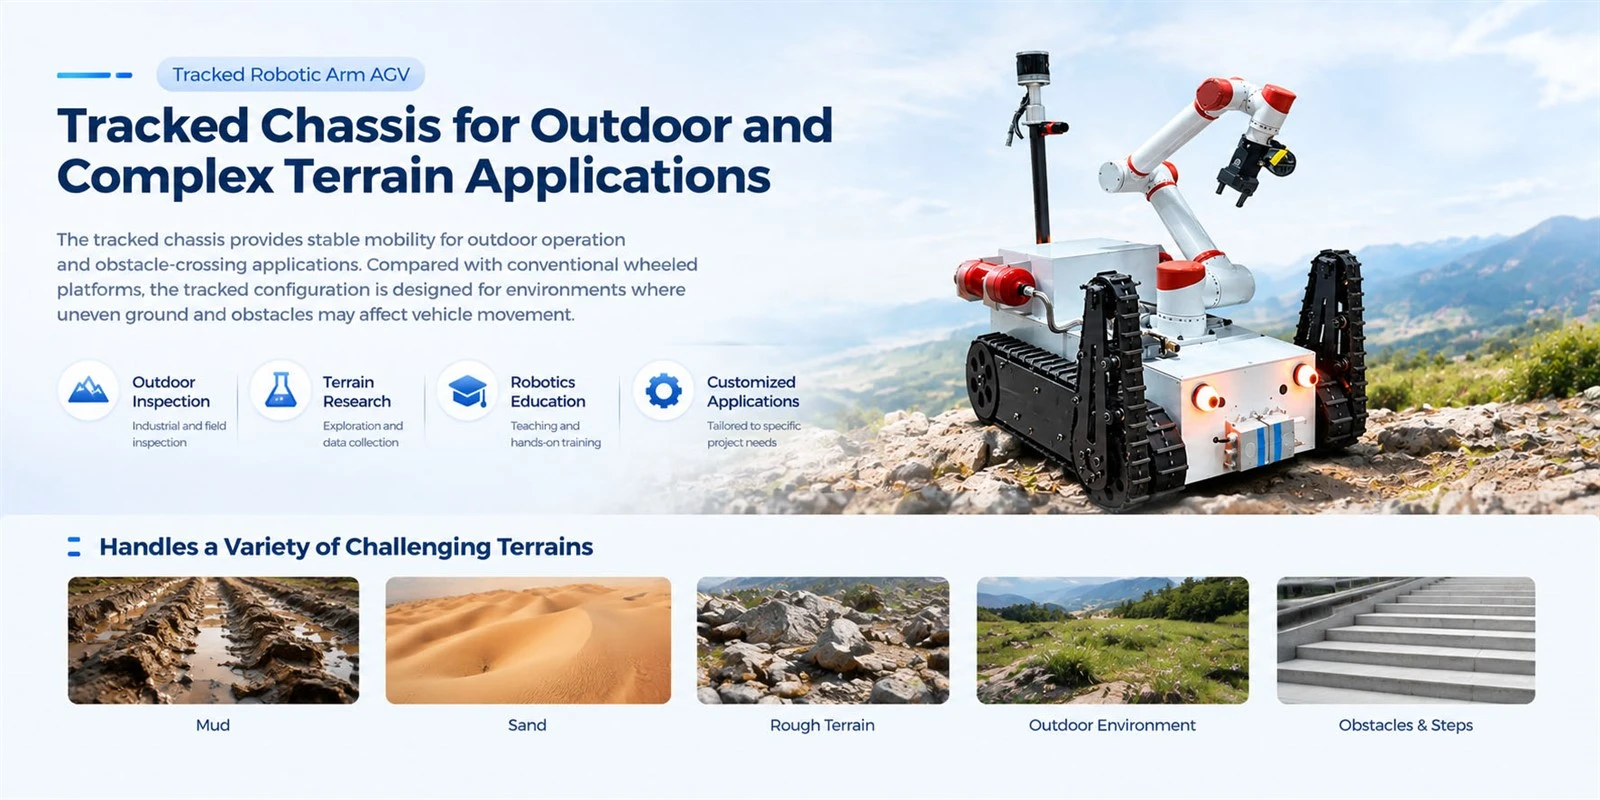
Mobilní podvozek pásového typu pro venkovní prostředí
All Terrain Intelligent Crawler Robot využívá pásovou strukturu, která poskytuje mobilní základnu pro venkovní pohyb a složité terénní podmínky. Ve srovnání s mobilními platformami, které se zaměřují výhradně na rovné vnitřní povrchy, je tento design vhodnější pro zkoumání pohybů robotů a aplikací překračování překážek na nerovných površích. Na základě terénních charakteristik a provozních požadavků skutečného projektu mohou uživatelé dále vyhodnotit použitelnost podvozku a naplánovat odpovídající funkční konfigurace. Ať už jde o experimenty s venkovními roboty, terénní výzkum nebo vývoj prototypu mobilního robota, pásový podvozek může poskytnout mobilní platformu, kterou lze dále integrovat a upravovat pro projekt.

Obsluha pásového podvozku a dálkového ovládání, flexibilní rozšíření vývojového prostoru
All Terrain Intelligent Crawler Robot je založen na pásovém podvozku a v kombinaci s dálkovým ovládáním poskytuje větší flexibilitu pro testování funkcí robota a vývoj projektů. Na základě různých experimentálních cílů a aplikačních scénářů mohou uživatelé vyhodnotit požadavky na integraci laserového snímání, navigačních systémů a dalších funkčních modulů na stávající platformě. Ať už se jedná o ověřování prototypu mobilního robota, výukové experimenty nebo vlastní vývoj systému, funkční konfigurace lze dále plánovat na základě skutečných podmínek použití. Tento škálovatelný designový přístup poskytuje pohodlí pro následný vývoj robotů a průzkum aplikací a také pomáhá snižovat pracovní zátěž stavebních systémů ze základní mobilní platformy.
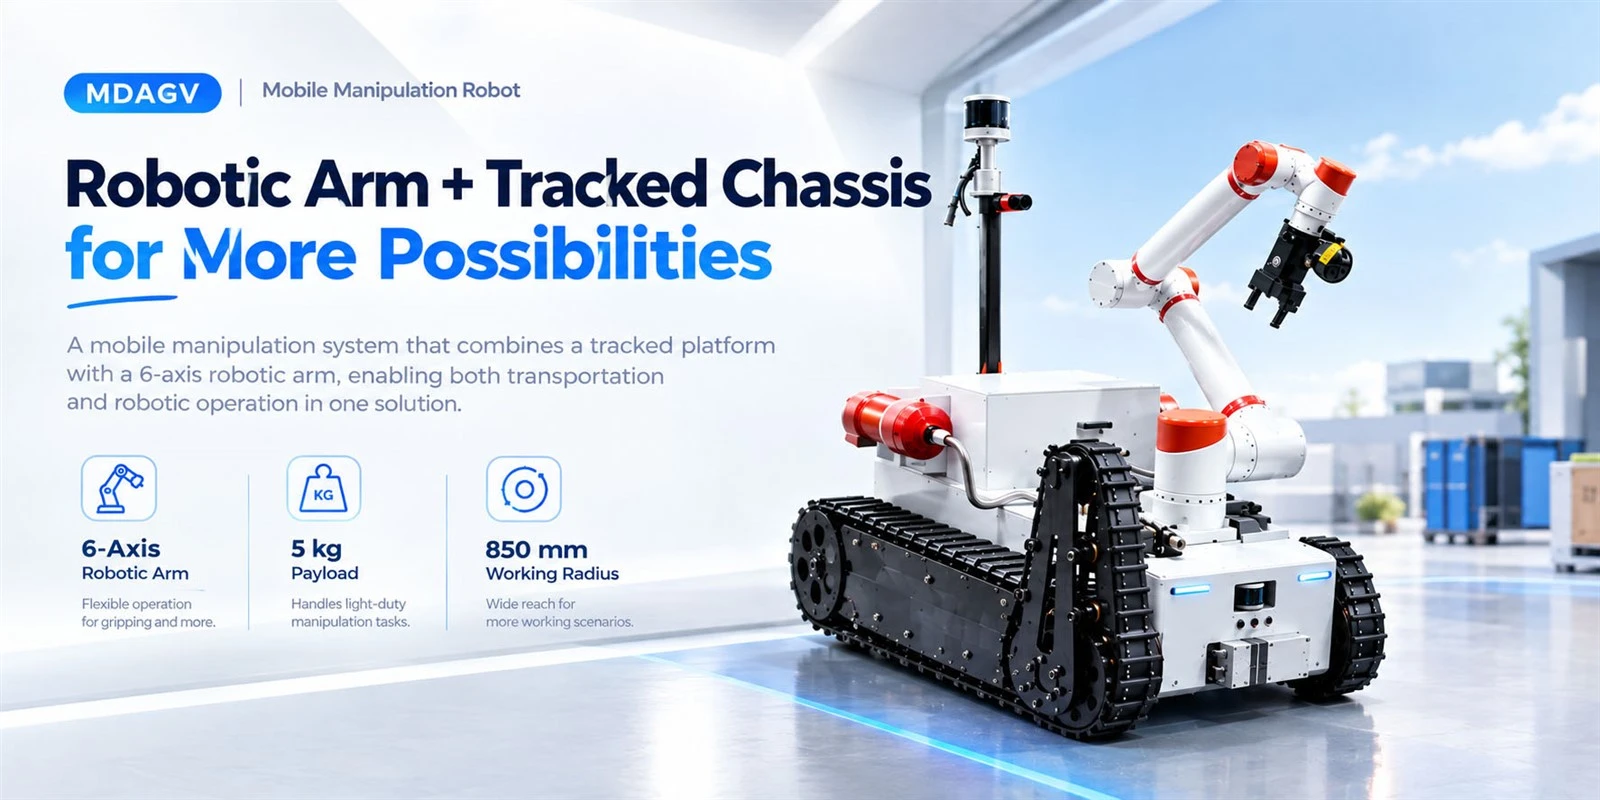
Kombinace robotického ramene a pásového podvozku pro rozšíření aplikačních možností mobilních robotů
All Terrain Intelligent Crawler Robot kombinuje pásový mobilní podvozek s šestiosým robotickým ramenem, což umožňuje robotu nejen se pohybovat mezi různými pracovními oblastmi, ale také provádět úkoly související s provozem robotického ramene. Jmenovité zatížení robotického ramene je 5 kg a pracovní poloměr 850 mm, což lze využít pro experimenty s ovládáním robota jako je uchopení. Pásový podvozek poskytuje mobilitu robotickému rameni a pomáhá prozkoumat scénáře mobilních operací, které je pro pevná robotická ramena obtížné pokrýt. Tato platforma je vhodná pro výuku robotů, vědecké výzkumné experimenty, vývoj prototypů a přizpůsobené projekty. Může dále plánovat integraci senzorů a rozšiřování funkcí podle skutečných potřeb, což poskytuje základ pro vývoj aplikací mobilních robotů.
Dimenze
více specifikace
FAQ
01.Jaké faktory je třeba vzít v úvahu při výběru All Terrain Intelligent Crawler Robot?
02. Může All Terrain Intelligent Crawler Robot integrovat další senzory?
03.Je tento All Terrain Intelligent Crawler Robot vhodný pro vývoj prototypu robota?
04.Jaké provozní úkoly mohou vykonávat pásové roboty vybavené robotickými pažemi?
05.Jak zjistit, zda je pásový robot vhodný pro jeho pracovní prostředí?
06. Jaké informace o požadavcích musíme poskytnout dodavatelům při přizpůsobování pásových robotů?


Populární Tagy: All Terrain Intelligent Crawler Robot, Čína Výrobci, dodavatelé, továrna All Terrain Intelligent Crawler Robot


